今日从 arXiv 订阅中筛选 10 篇论文。
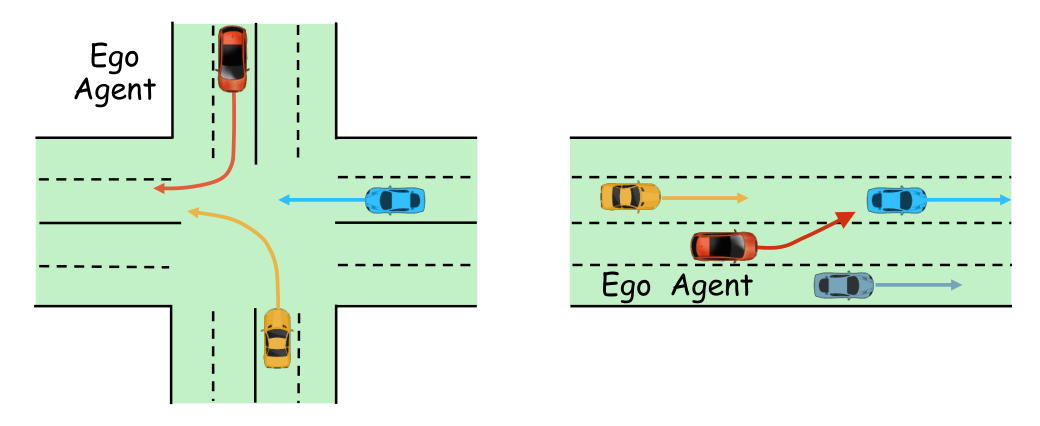
⚡ ReWAM: Reciprocal World Action Models for Interactive Autonomous Driving
WAM 的交互问:把「他车」从布景升格为决策者。
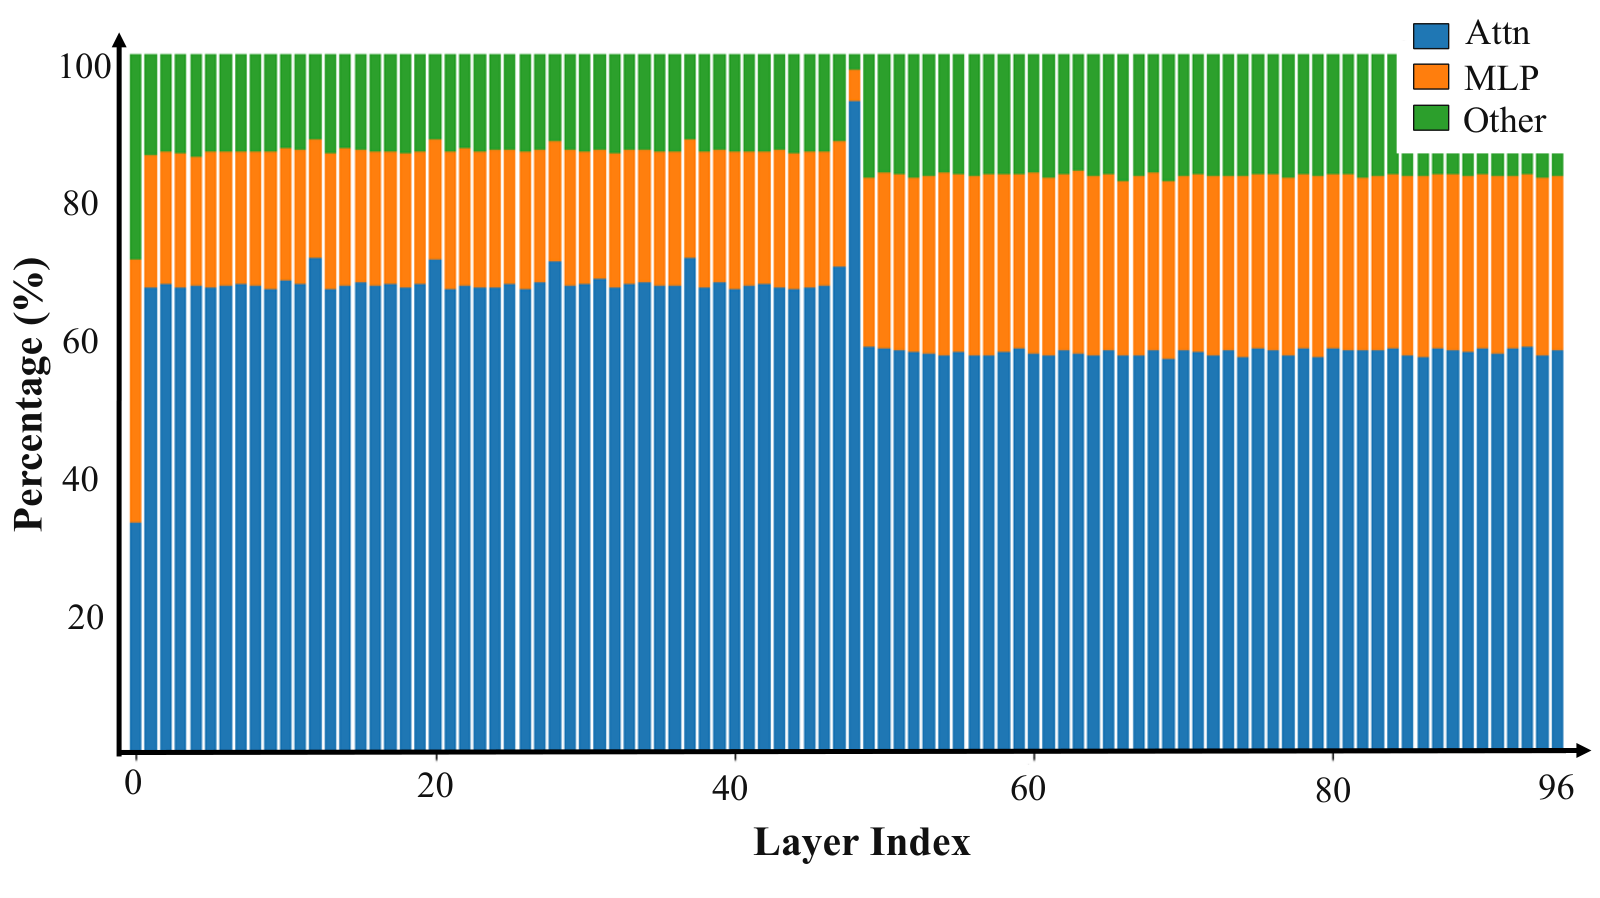
⚡ EWAM: Emergent Depth-Wise Specialization in a Unified Embodied Model
没人监督分工,分工自己出现:动作 token 的深度角色分化。
⚡ ID Balancing: Stable Training of Extremely Sparse MoE via PID-Based Load Control
负载均衡不是玄学,是控制问题。
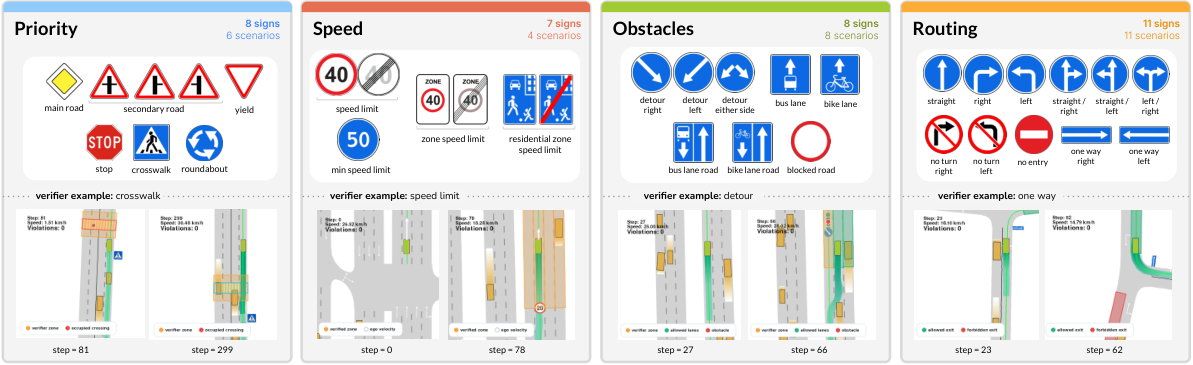
⚡ TrafficSignBench: Rule-Centric Closed-Loop Evaluation of Traffic-Sign Compliance in Autonomous Driving
高分≠合法:以交通标志为中心的合规性闭环评估。
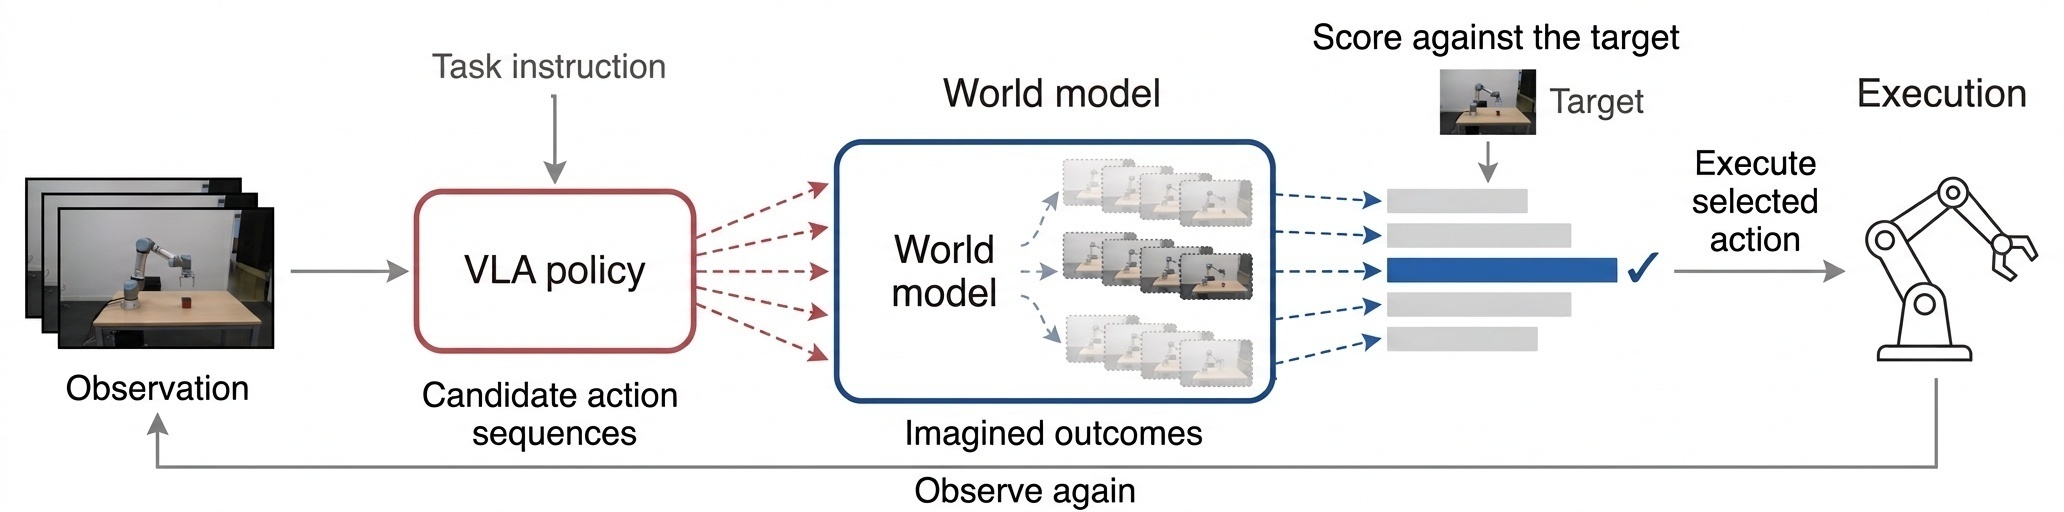
⚡ Sparse-WAM: Accelerating World Action Models via Action-Guided Sparse Imagination
WAM 加速:剪「未来帧 token」,且按动作相关性剪。
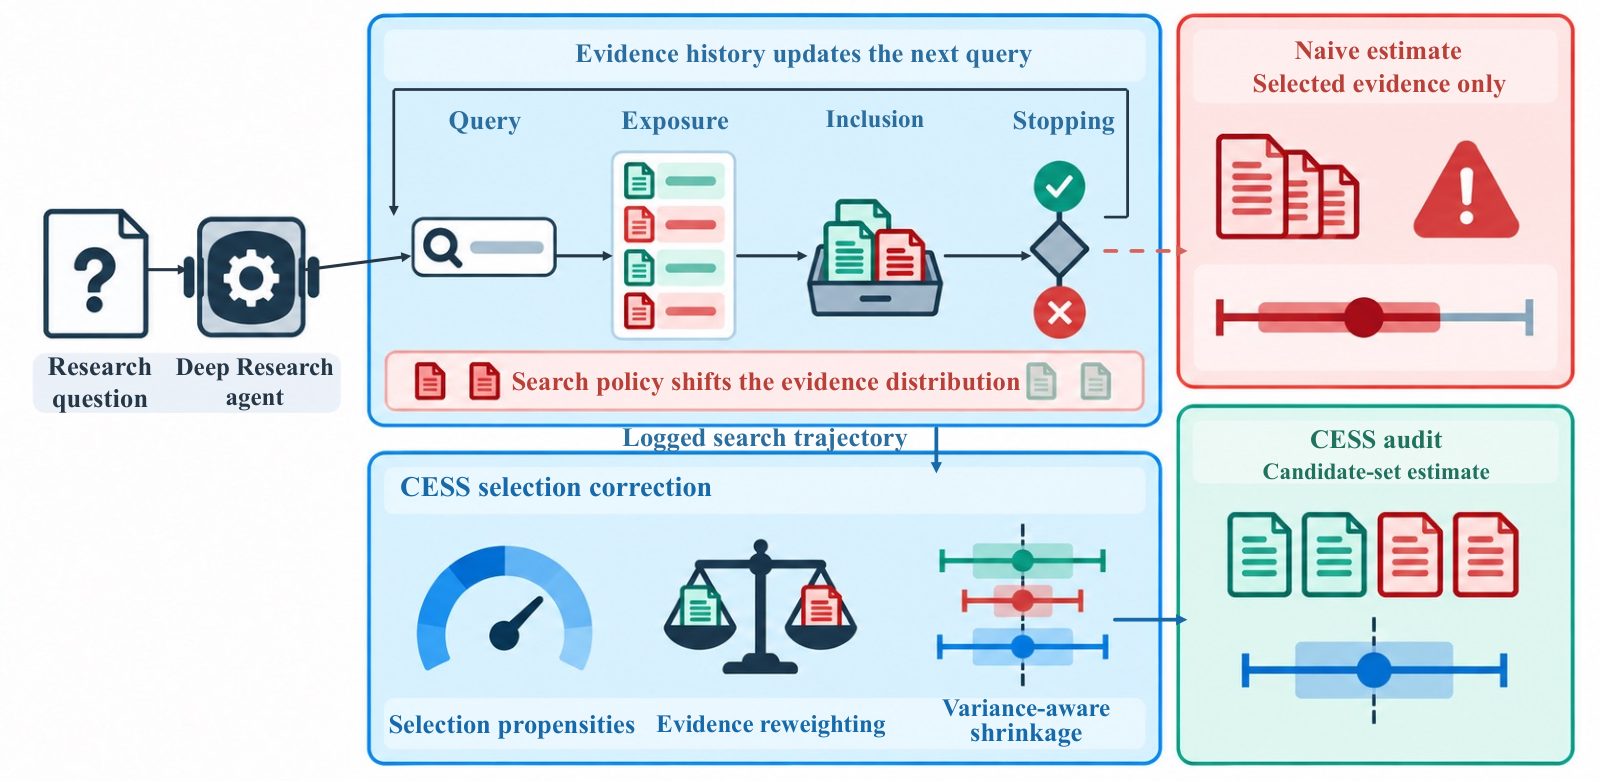
⚡ Search Shapes Conclusions: Auditing Evidence Selection Bias in Deep Research Agents
引用都对,结论仍可能歪:审计「读到的东西有没有代表性」。
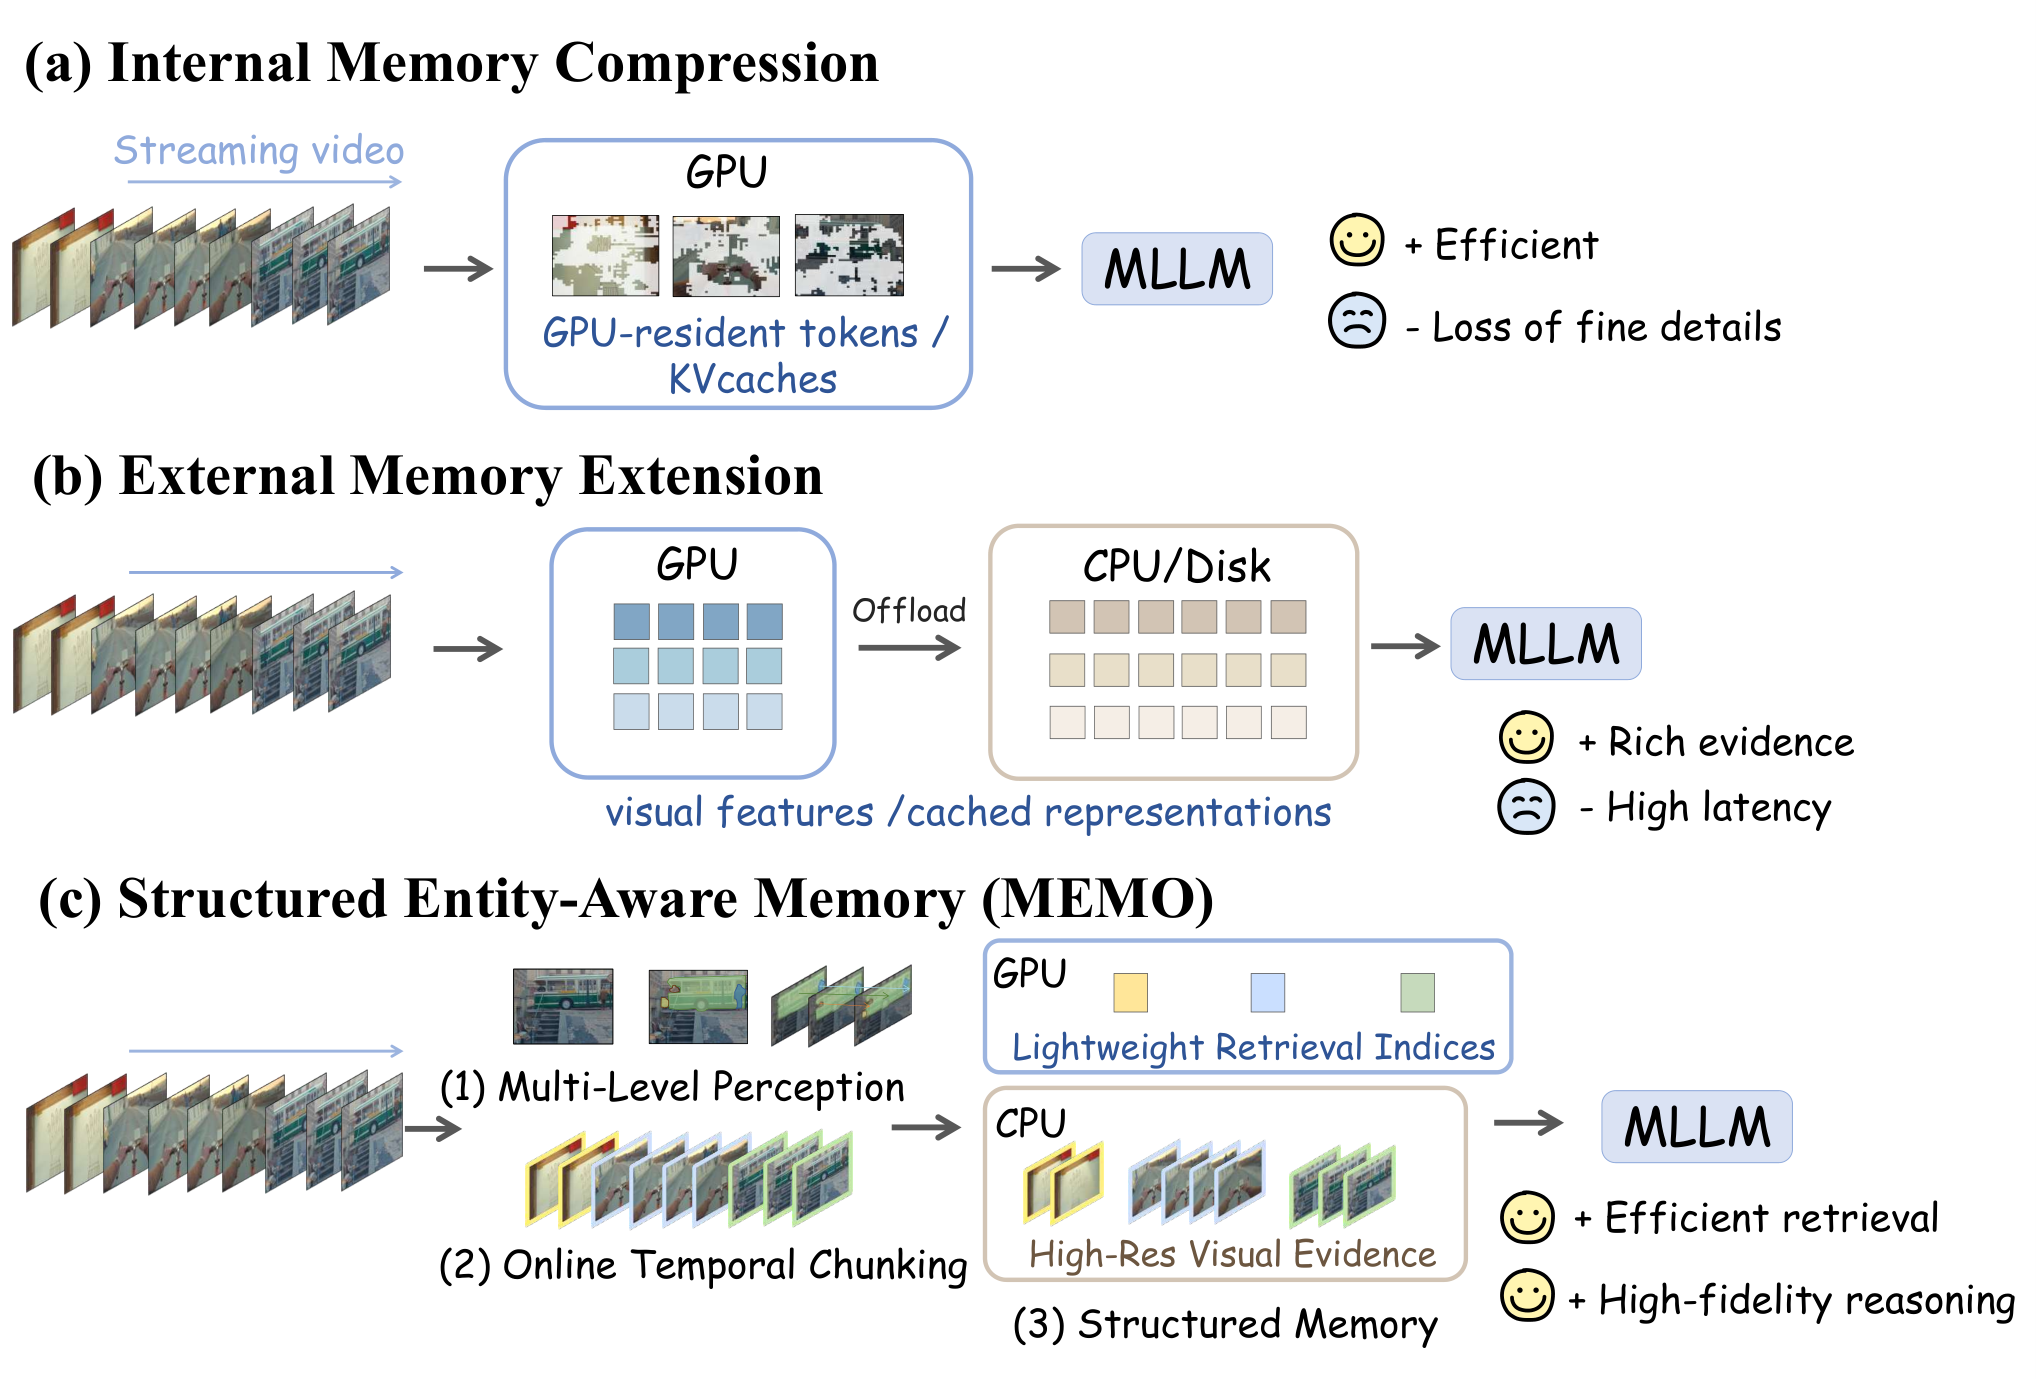
⚡ MEMO: Multi-Level Entity-Aware Memory for Streaming Video Understanding
流式视频记忆:不是更大,是更有结构。
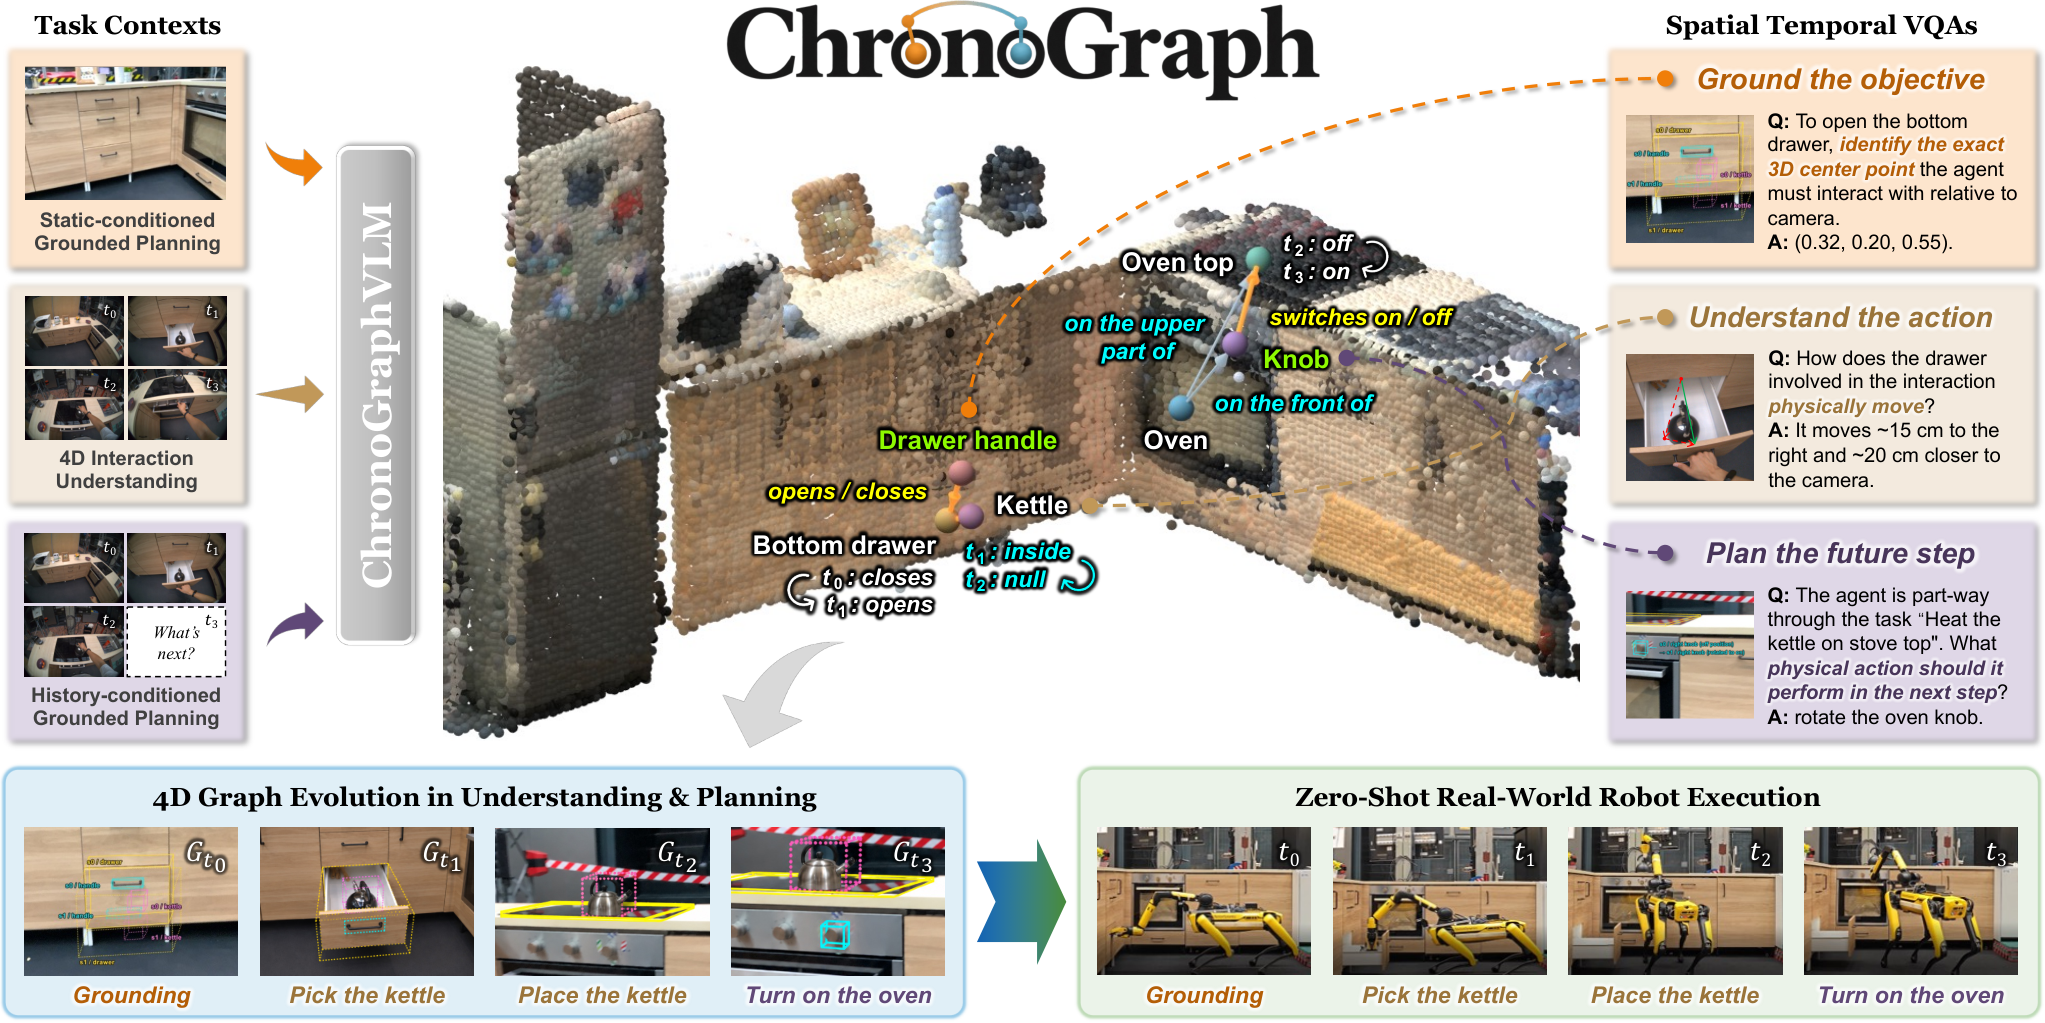
⚡ ChronoGraph: Functional 4D Scene Graphs with Vision-Language Models for Interaction Understanding and Grounded Planning
理解与规划共用一张图:功能性 4D 场景图。
⚡ DecoMoE: Decoupling Visual Propagation and Expert Computation for Efficient Multimodal MoE Inference
多模态 MoE 推理:视觉传播与专家计算各自压缩。
自动生成于 2026-10-02 · 基于 arXiv Daily Digest