今日从 arXiv 订阅中筛选 10 篇论文。
⚡ Not All Errors Matter: Decision-Relevant Prediction Error Predicts Planning Quality
决策相关误差(DRPE):世界模型的误差该落在哪,才和规划有关。
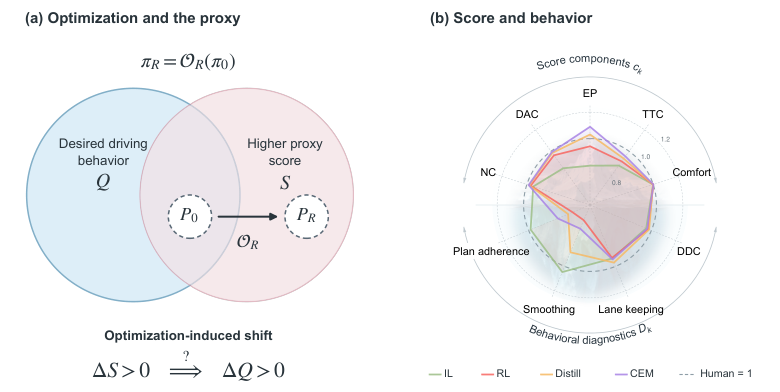
⚡ When the Score Becomes the Target: Rethinking Metric Validity in Autonomous Driving
当分数变成优化目标:AD 指标有效性何时失效。
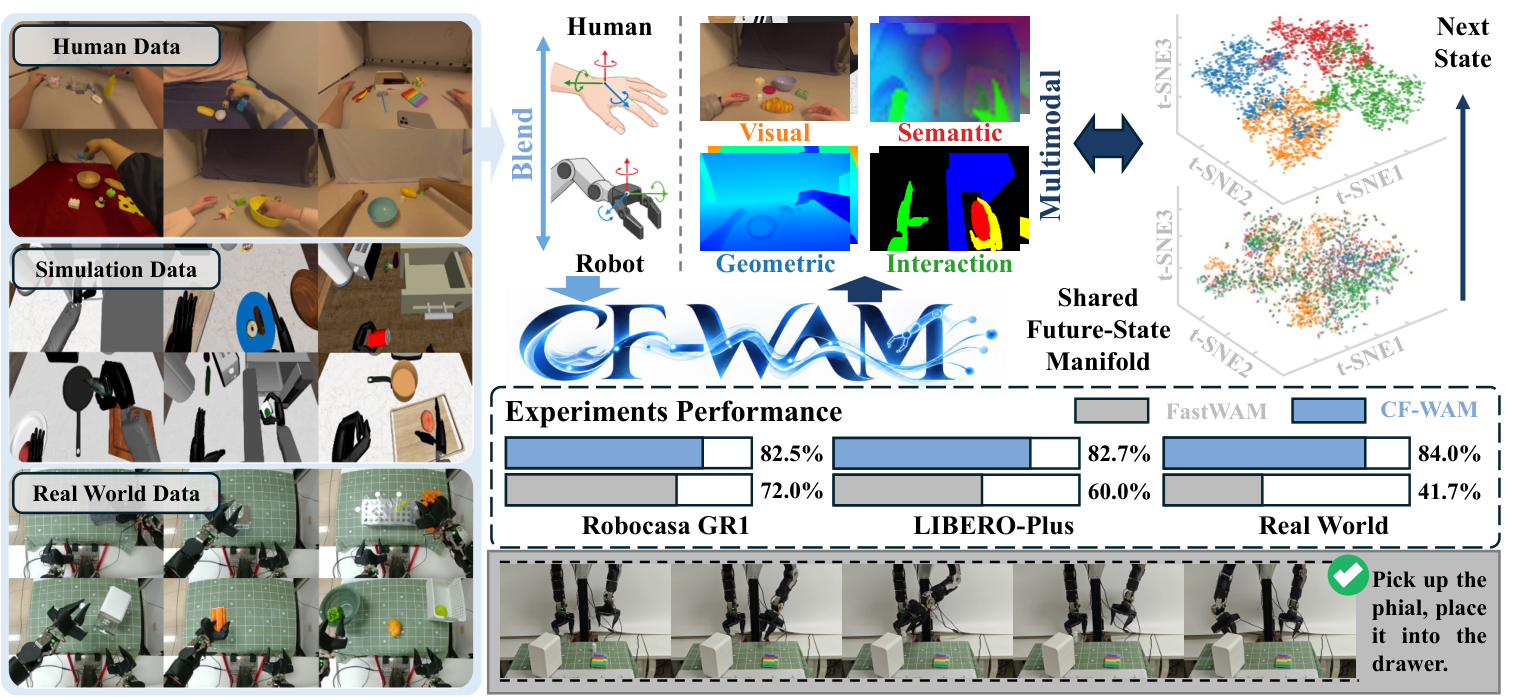
⚡ From World Models to World Action Models: Rethinking Next-State Prediction
CF-WAM:next-state 表示不该在训练前被固定。
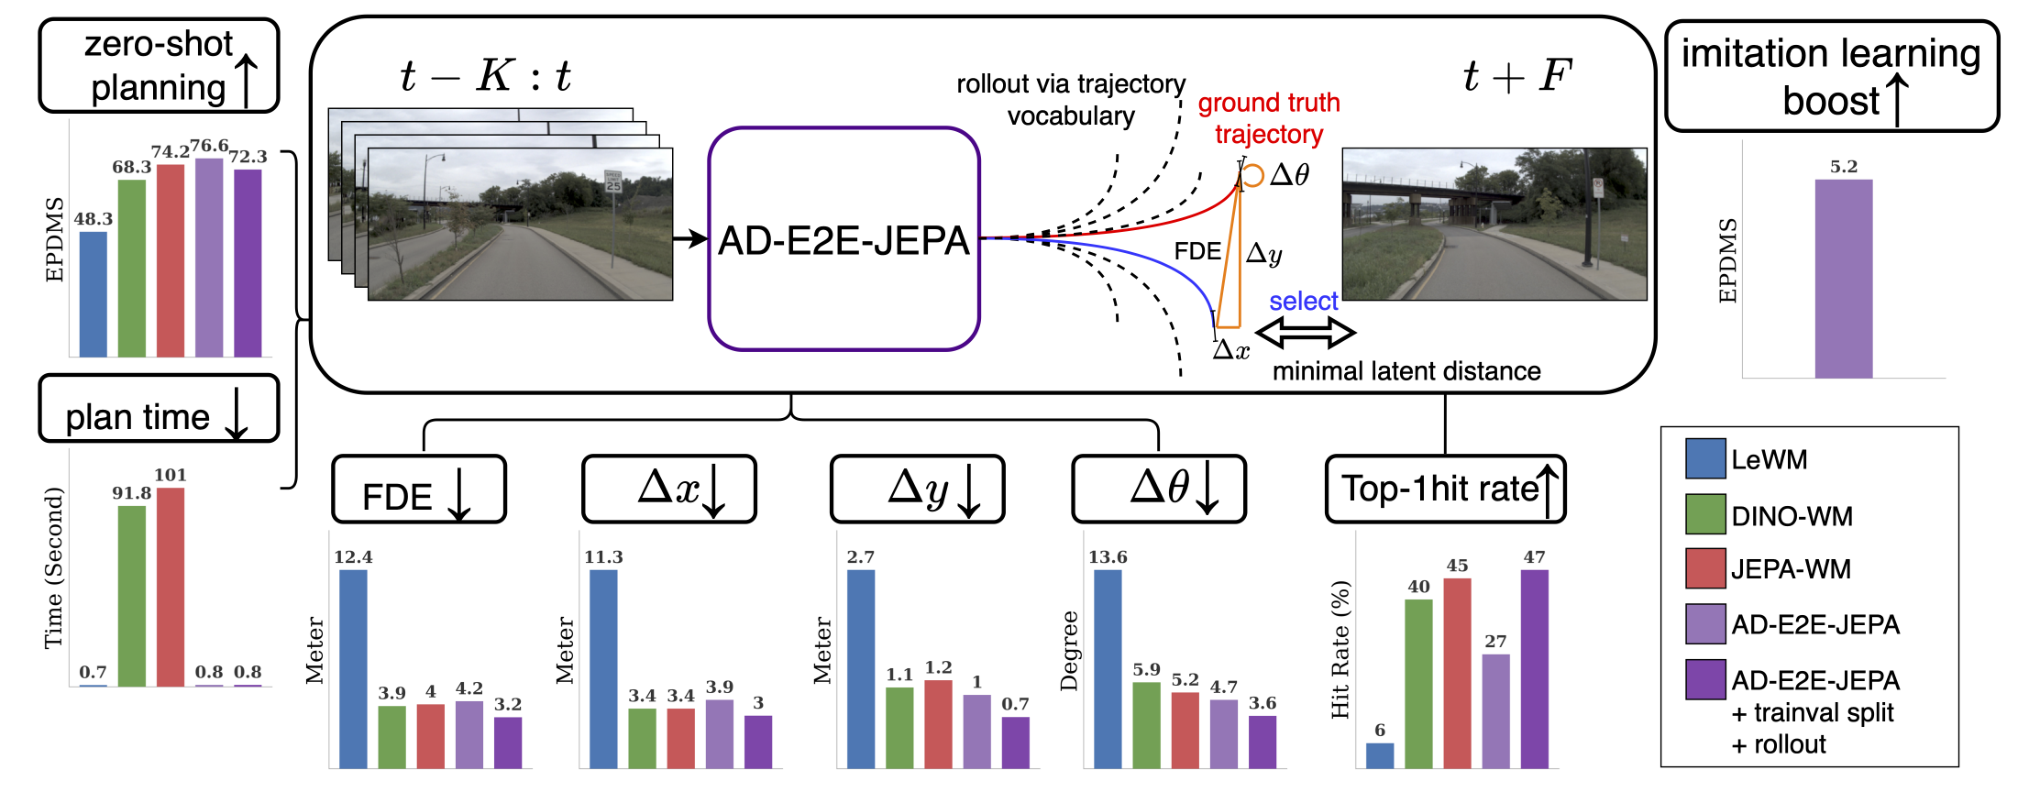
⚡ AD-E2E-JEPA: A Joint-Embedding Predictive Architecture For End-to-End Autonomous Driving
JEPA 世界模型打通端到端驾驶:先体检、再提速 100×。
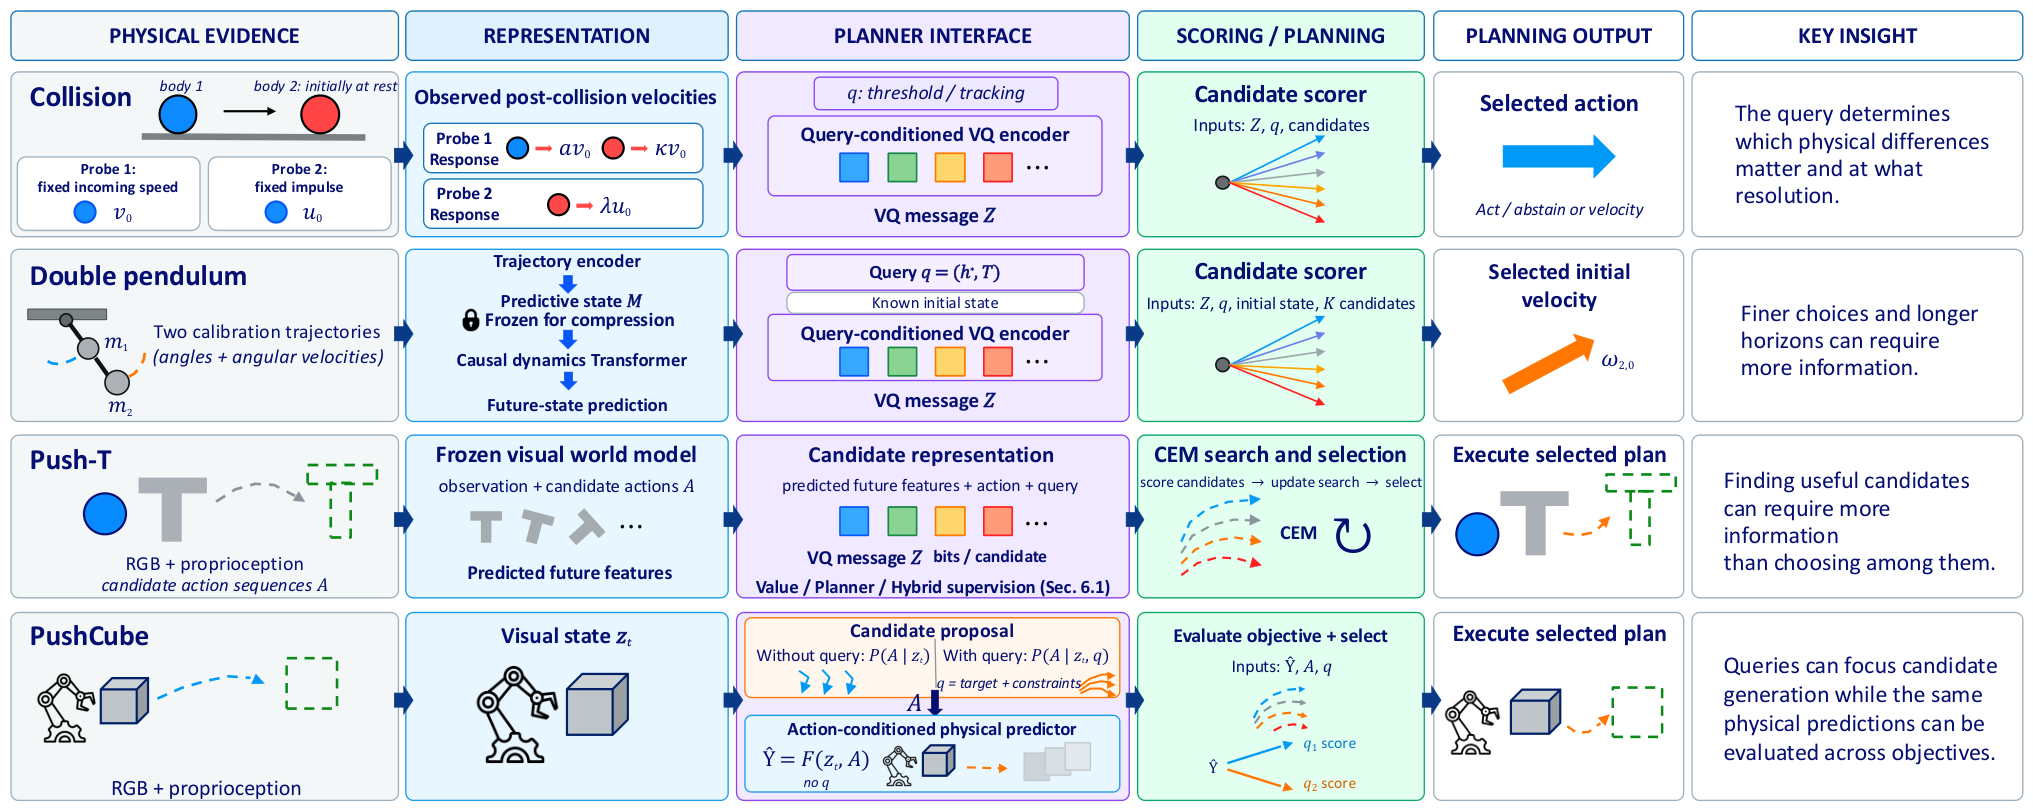
⚡ What Must a World Model Distinguish for Planning?
规划只要求世界模型保住「决策充分」的区分,不要求全保真。
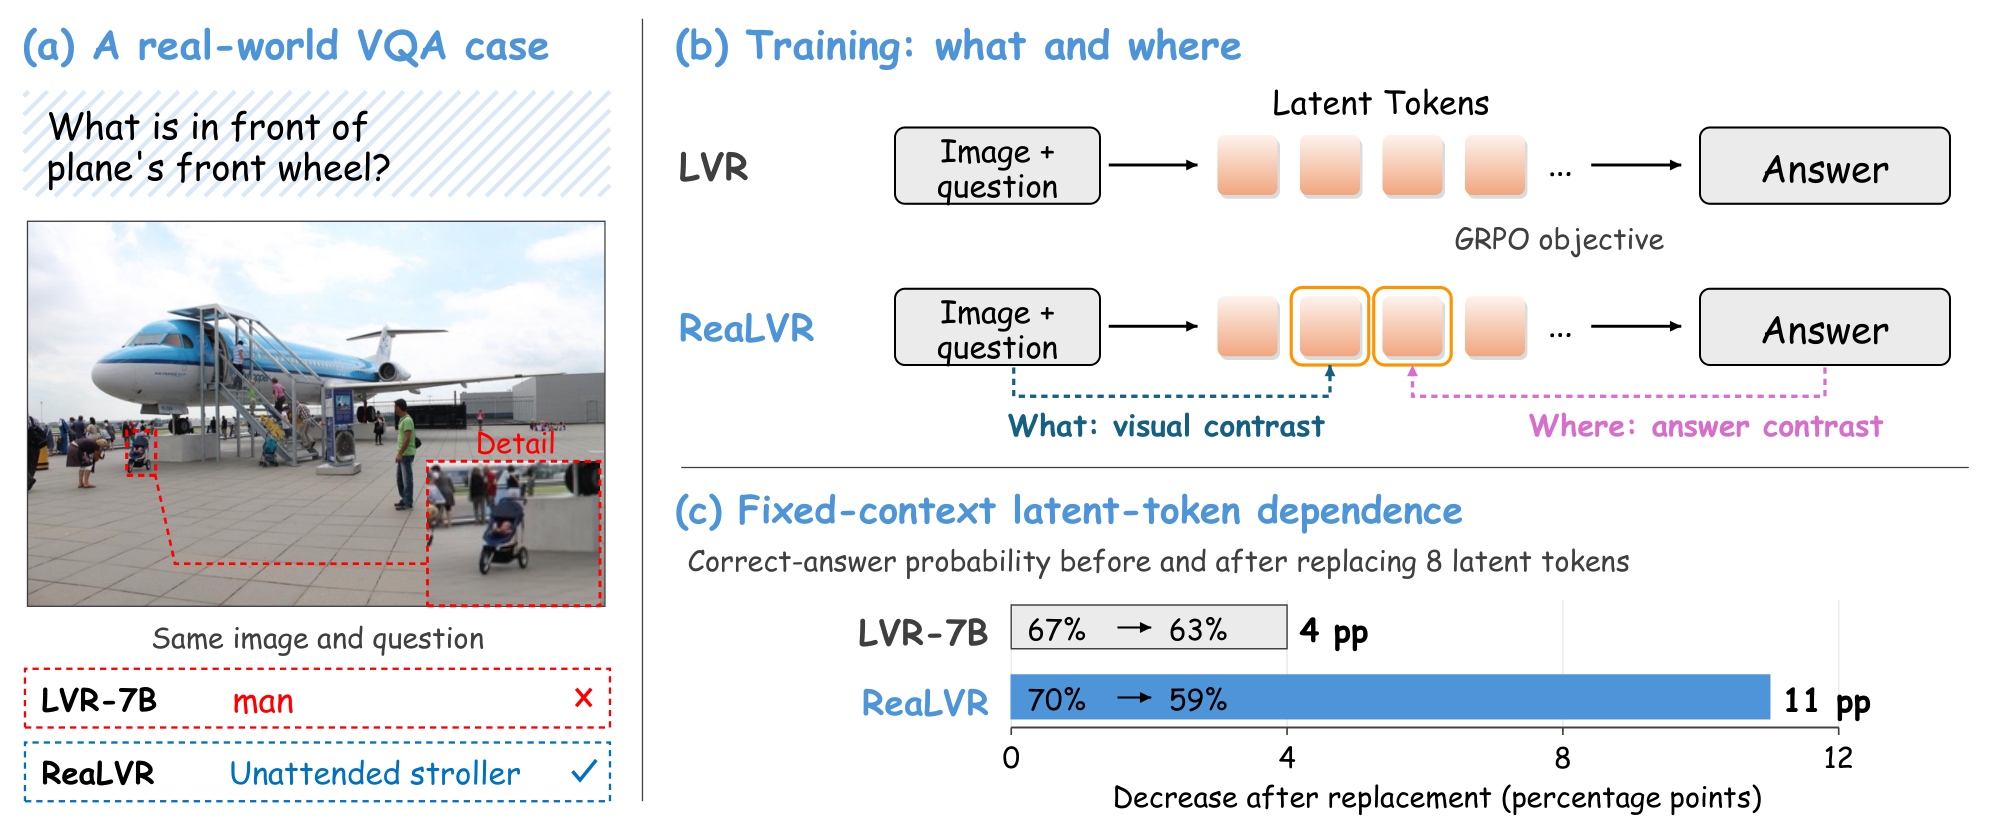
⚡ Rethinking Latent Visual Reasoning: Grounding Latent Reasoning in Visual Evidence
潜空间视觉推理的证据-信用缺口:诊断清楚再修。
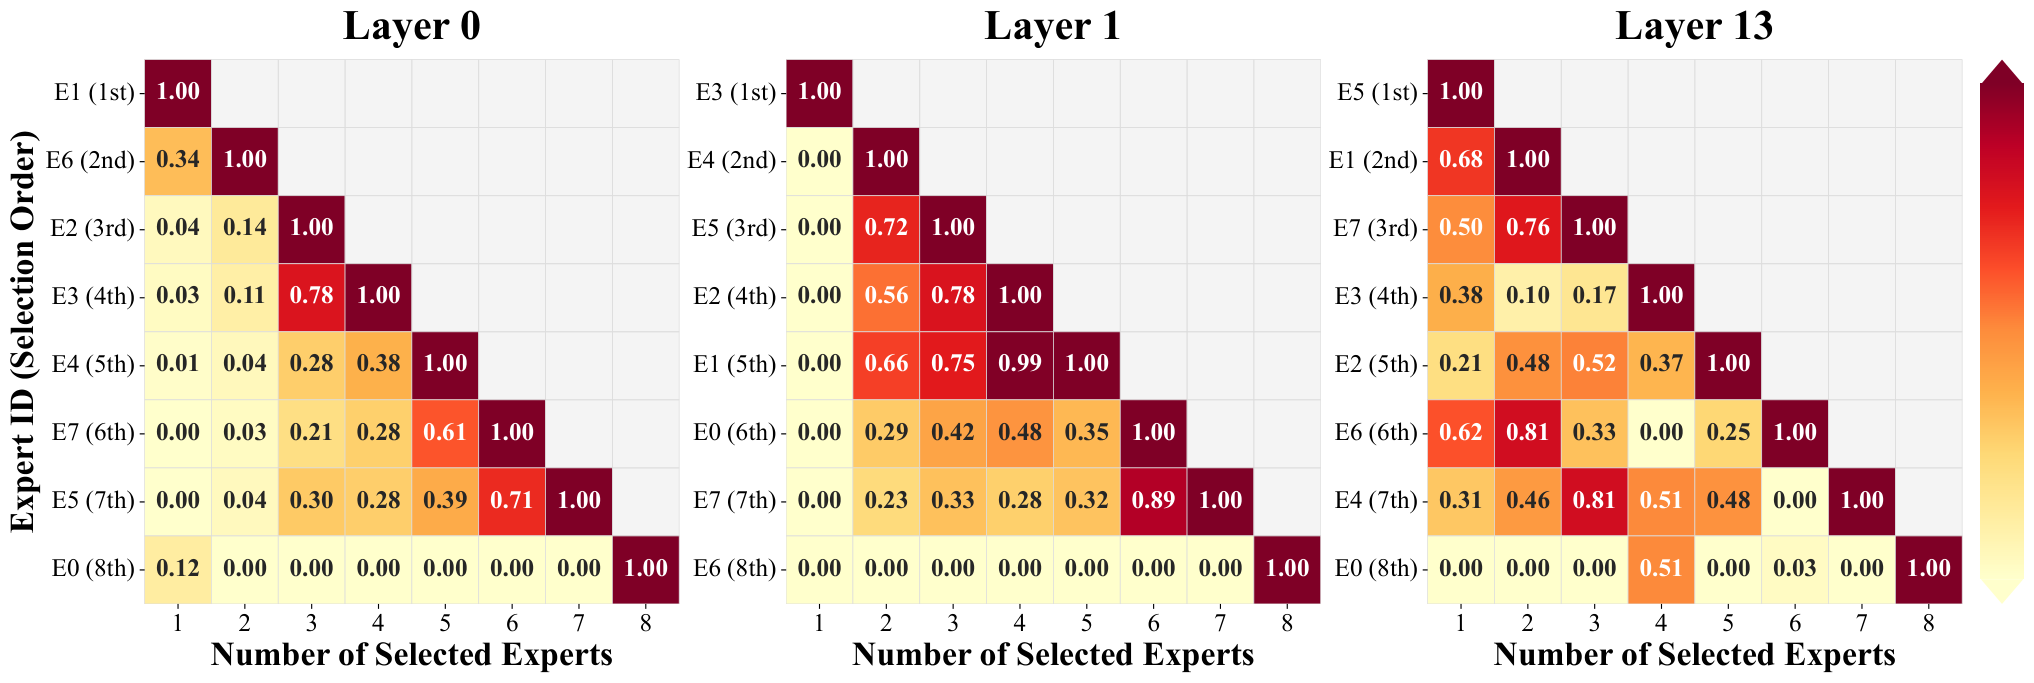
⚡ OMP-MoE: Efficient Expert Pruning for Mixture-of-Experts LLMs via Orthogonal Matching Pursuit
专家剪枝 = 稀疏信号重建:OMP 选原子,water-filling 跨层分配。
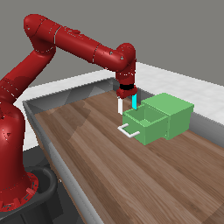
⚡ Natural State-Prediction Accuracy can Hide Weak Controlled Responsiveness in VLA Readouts
VLA 读出审计:能解码 ≠ 有响应。
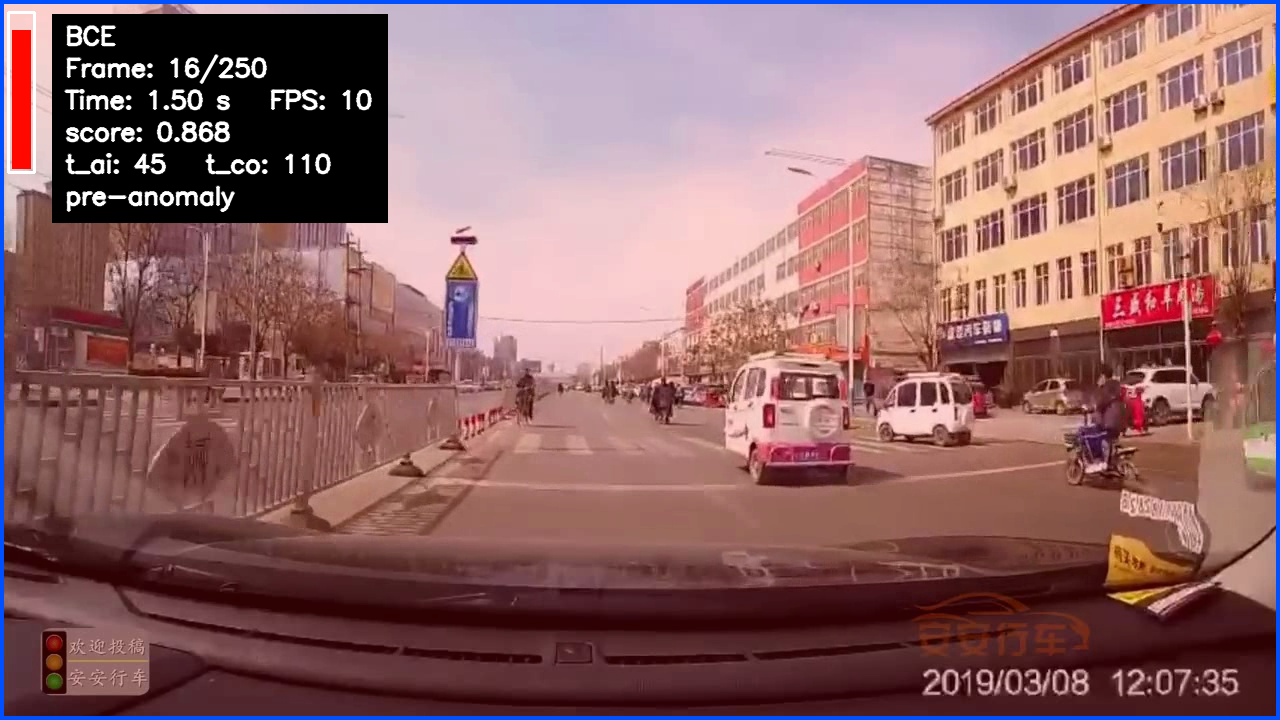
⚡ Progressive Risk Estimation for Accident Anticipation
事故预判:从「会不会撞」到「何时撞」的连续风险曲线。
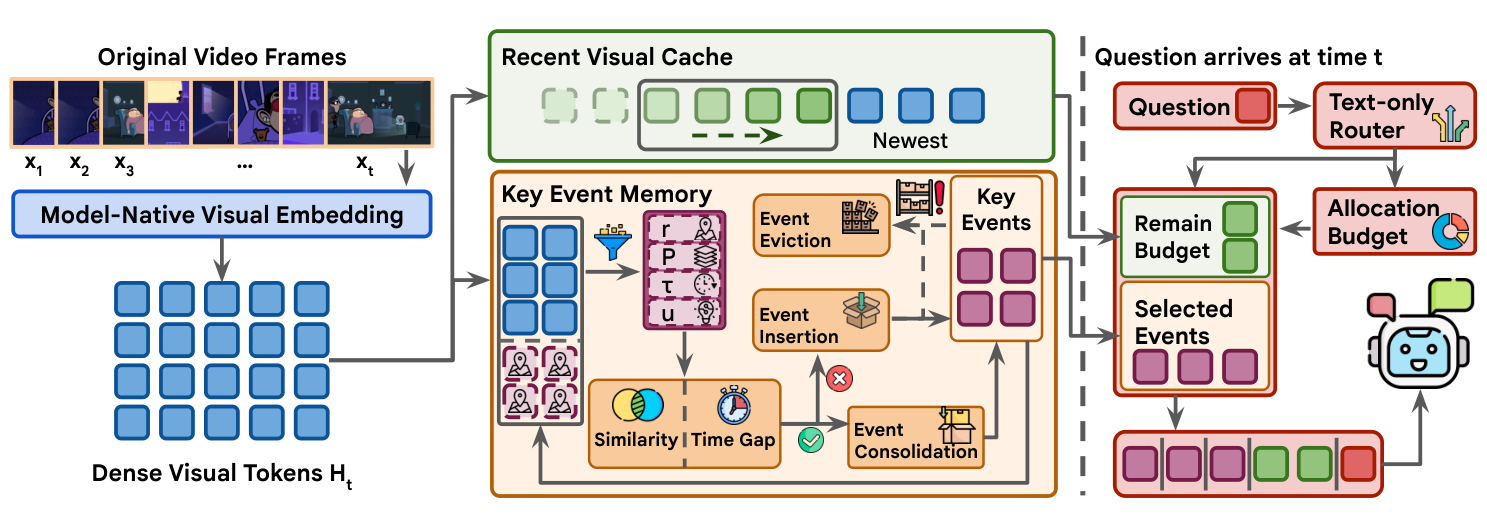
⚡ KeyRec: Bounded Visual Memory for Streaming and Long-Video Understanding
流式长视频的有界视觉记忆:写读分离、事件银行、固定预算路由。
自动生成于 2026-09-30 · 基于 arXiv Daily Digest